
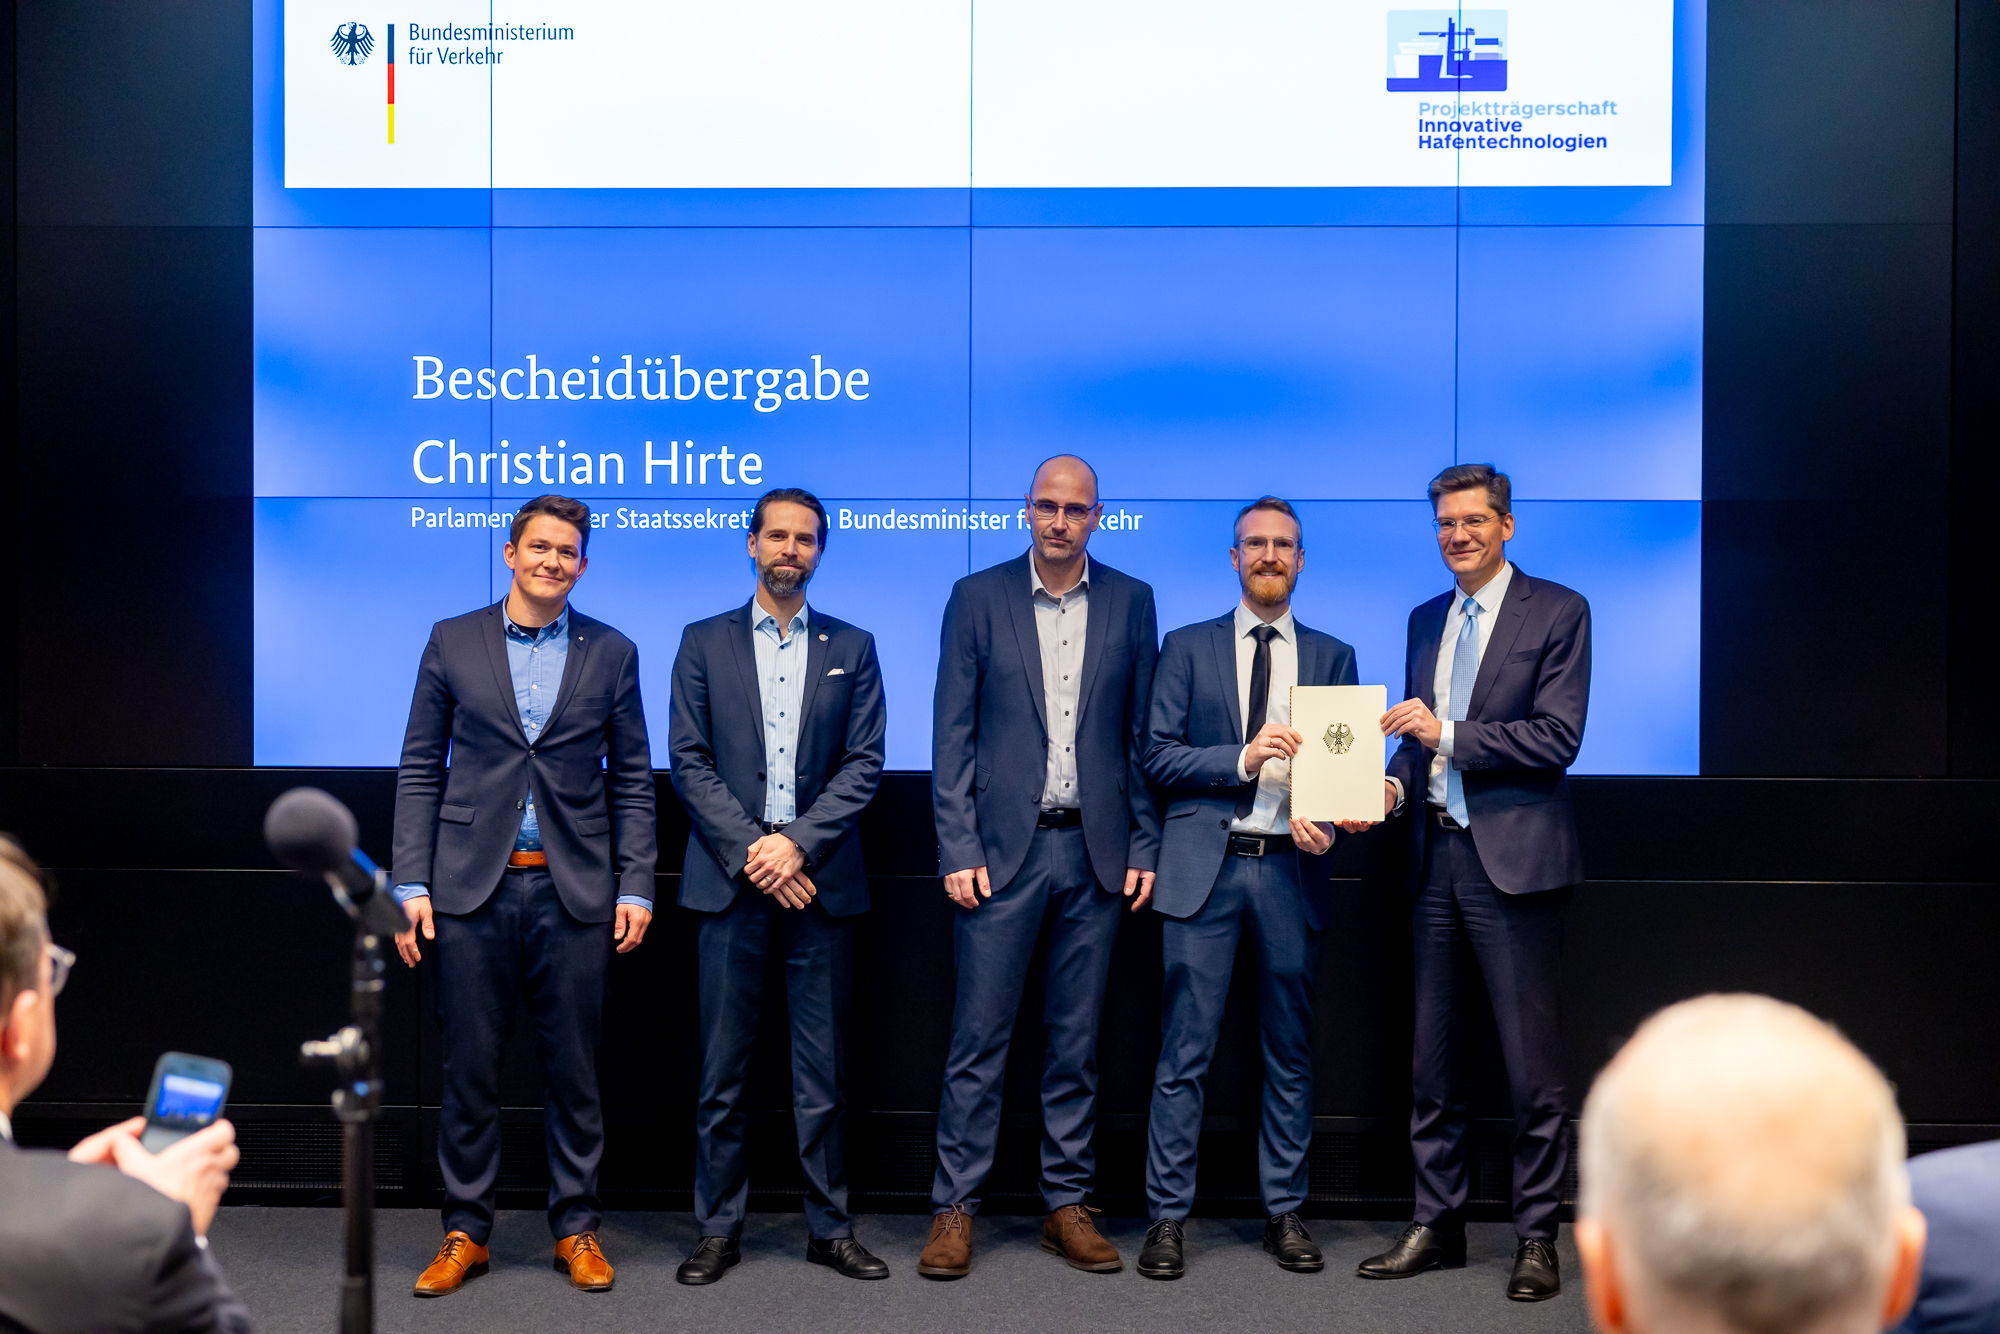
iPORTUS: Intelligente und sichere Hafenoperationen mit autonomen Wasserfahrzeugen
Am 13. Januar 2026 fiel der Startschuss für das Forschungsprojekt iPORTUS. Dieses zukunftsweisende Vorhaben treibt die Integration autonomer und ferngesteuerter Wasserfahrzeuge (ASVs) in Häfen und Wasserstraßen voran. Ziel des Projekts ist es, die technischen, organisatorischen und regulatorischen Grundlagen für den sicheren und effizienten Einsatz dieser innovativen Technologien zu schaffen. Damit reagiert iPORTUS auf die wachsenden Herausforderungen der maritimen Industrie, wie Dekarbonisierung, Digitalisierung und die Sicherstellung von Resilienz in zunehmend komplexen Hafenumgebungen. Das Projekt wird mit einer Fördersumme von 1,7 Mio. Euro durch das Bundesministerium für Verkehr (BMV) unterstützt.
Im Mittelpunkt des Projekts stehen drei zentrale Themen:
- Sicherheit: Die Stärkung der nautischen und cyberoperativen Sicherheit, insbesondere im autonomen Betrieb und bei Operationen außerhalb der Sichtweite (BVLOS).
- Regulatorik: Die Entwicklung eines standardisierten und genehmigungsfähigen Betriebsmodells sowie die Erarbeitung regulatorischer Grundlagen für den Einsatz von ASVs.
- Technologie: Die technische Weiterentwicklung, darunter:
- Sichtbarkeits-, Kommunikations- und Erkennungskonzepte für ASVs,
- Aufbau eines Remote Operation Centers (ROC) zur Überwachung und Steuerung der Fahrzeuge,
- Standardisierte Betriebskonzepte und Risikoanalysen, die Rollen, Verantwortlichkeiten und Sicherheitsanforderungen klar definieren.
Die Praxistauglichkeit dieser Ansätze wird in drei Testkampagnen mit bis zu fünf ASVs in realen Hafenrevieren überprüft. Dabei stehen die Erprobung von Navigation, Kollisionsvermeidung, Cybersicherheit und der Umgang mit Störfallszenarien im Fokus.
Das Projekt wird von der Hamburg Port Authority AöR (HPA) geleitet. Zu den Partnern zählen das Fraunhofer-Center für Maritime Logistik und Dienstleistungen CML sowie die Kongsberg Maritime Germany GmbH. Gemeinsam arbeiten die Partner daran, ein belastbares und übertragbares Modell für den sicheren und nachhaltigen Einsatz autonomer Wasserfahrzeuge in deutschen Häfen zu entwickeln.
Detaillierte Informationen zum Projekt finden Sie hier.